K-PARD · Alterra Solutions Ar-Ge projesi
Hızlı drone'u gözden kaçırmamak
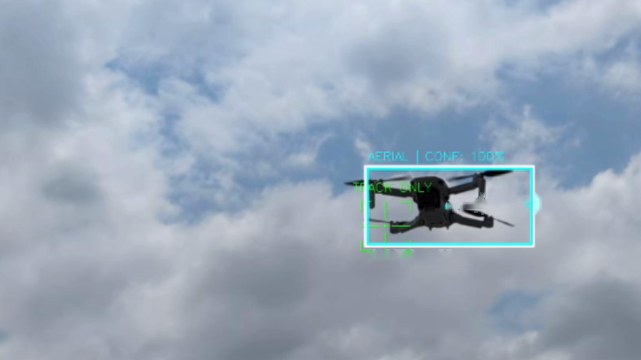
K-PARD, kamera görüntüsünde küçük ve hızlı drone'ları algılayan, izleyen ve hareketli bir taretle takip eden sistemimiz. Bütün hesap sahadaki bilgisayarda yapılır; internet bağlantısı ya da bulut hizmeti gerekmez.
Neden zor?
Drone tespiti için yayımlanmış açık veri setlerindeki drone'ların çoğu havada asılı duruyor ya da yavaşça geçiyor. FPV tipi hızlı bir drone ise bir saniyede kendi boyunun onlarca katı yol alır. Yaygın yöntemler bu hızda hedefi tutamaz.
37 kat
Hedeflediğimiz FPV profilinde drone, kendi boyuna göre açık veri setlerindeki tipik drone'dan yaklaşık 37 kat hızlı hareket ediyor.
Kutular örtüşmüyor
Yaygın takip yöntemleri, hedefi ardışık iki karedeki kutuların örtüşmesinden tanır. Bu hızda kutular artık örtüşmez ve iz kopar.
Yakınlaştırmak çözmüyor
Zoom ya da daha yüksek çözünürlük drone'u büyütür ama kareden kareye kayması da aynı oranda büyür. Sorun kamerada değil, hedefin hareketinde.
Nasıl çalışıyor?
01
Hareket tespiti
Gökyüzündeki küçük ve hareketli noktaları aday olarak yakalar.
02
Yapay zekâ ile doğrulama
Bir nesne tanıma modeli yalnızca adayın çevresine bakar ve gerçekten bir drone olup olmadığını kontrol eder. Yanlış alarmlar burada elenir.
03
Takip
Hedef, görüntüdeki hareketin izlenmesi ve bir sonraki konumun tahminiyle kareden kareye takip edilir. Birkaç kare görünmese de tahminle izlenmeye devam eder.
04
Taret
İki eksende dönen taret, hedefi kadrajın ortasında tutar. Bilgisayarla bağlantı koparsa olduğu yerde durur, kendi kendine hareket etmez.
Önce ölçüm
Her kamera karesi, o anda tarete gönderilen açıyla birlikte kaydedilir. Böylece sistemin hangi anda neyi takip ettiği sonradan her zaman görülebilir.
Takip yöntemleri, hızı kontrollü olarak artırılan yapay görüntülerde ve yayımlanmış gerçek veri setlerinde denenir; hangisinin hangi hızda koptuğu sayıyla ölçülür. Bir değişiklik ancak bu ölçümü iyileştiriyorsa sisteme girer.
Şu an nerede?
K-PARD Ar-Ge aşamasında bir prototip. Ölçüm altyapısı ve canlı takip döngüsü çalışıyor, ilk saha denemeleri yapıldı. Hedeflediğimiz hız ve doğruluğa ulaşmak için geliştirme sürüyor.
Savunma ya da güvenlik alanında çalışıyorsanız ve saha denemesi ya da ortak geliştirme düşünüyorsanız bize yazın.
İletişime geçin